适合年级
7-11 年级
机器人与仿生工程 · 机械 / 电子 / 工程 / 仿生 / 机器人
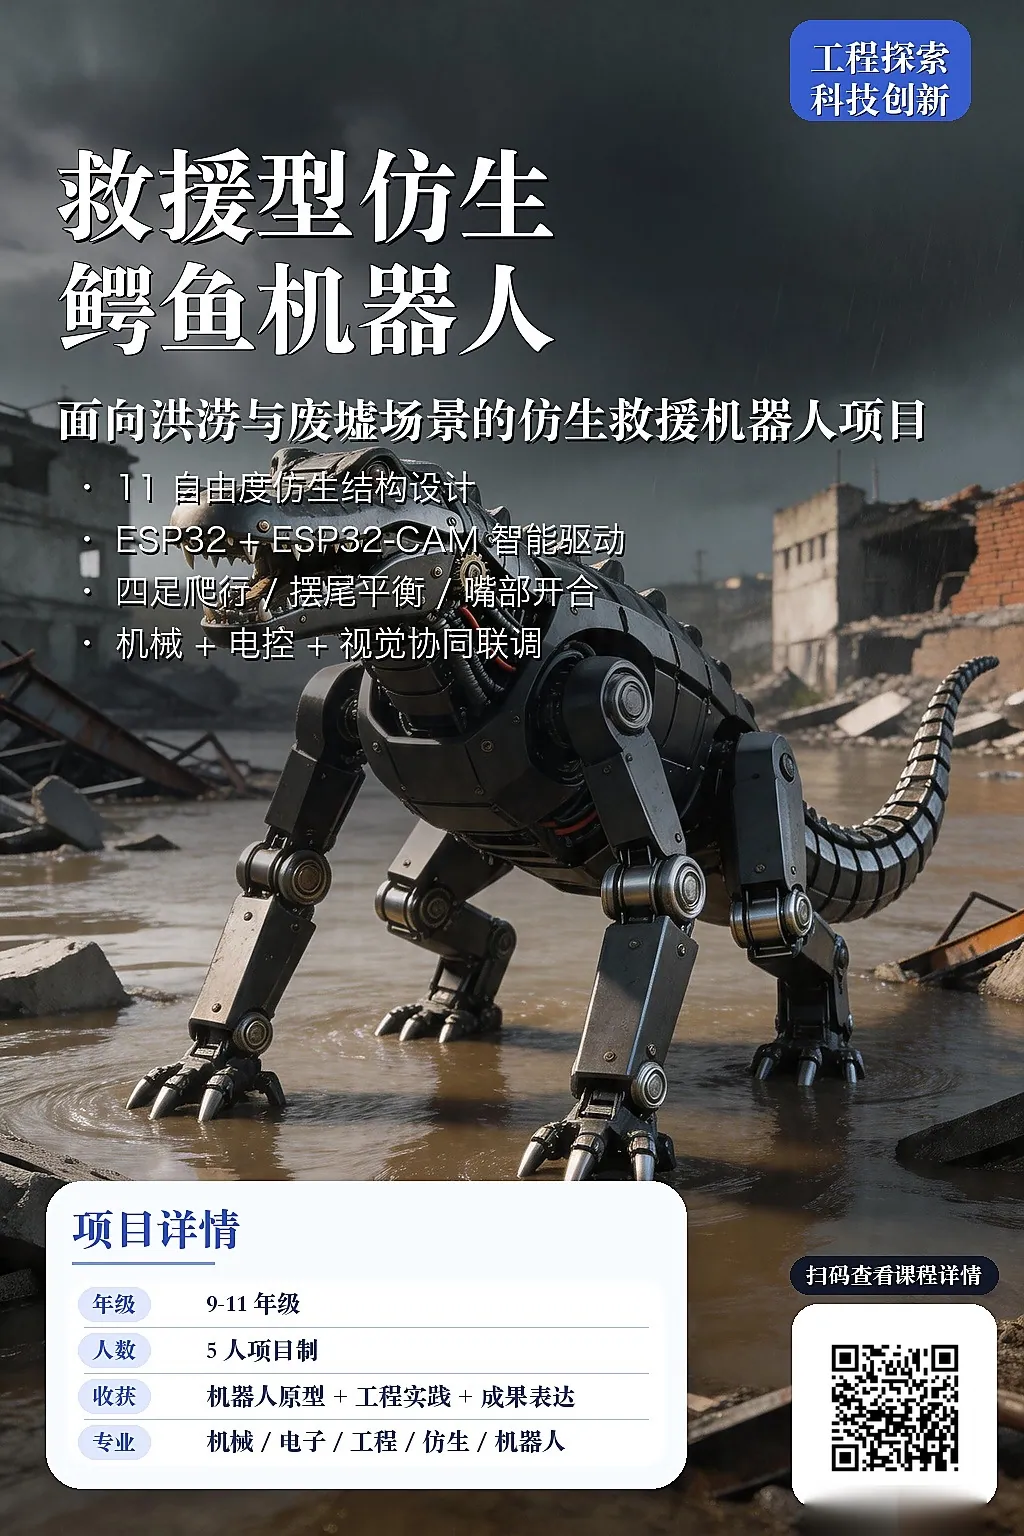
围绕救援场景展开的仿生机器人项目,学生将完成一台具备四足爬行、摆尾平衡、嘴部开合与基础视觉探测能力的仿生鳄鱼机器人原型。
项目把机械结构设计、电子控制、视觉探测与系统联调放进同一个真实工程任务里,不是只拼一个模型,而是完成一个能动、能感知、能演示的救援型机器人作品。
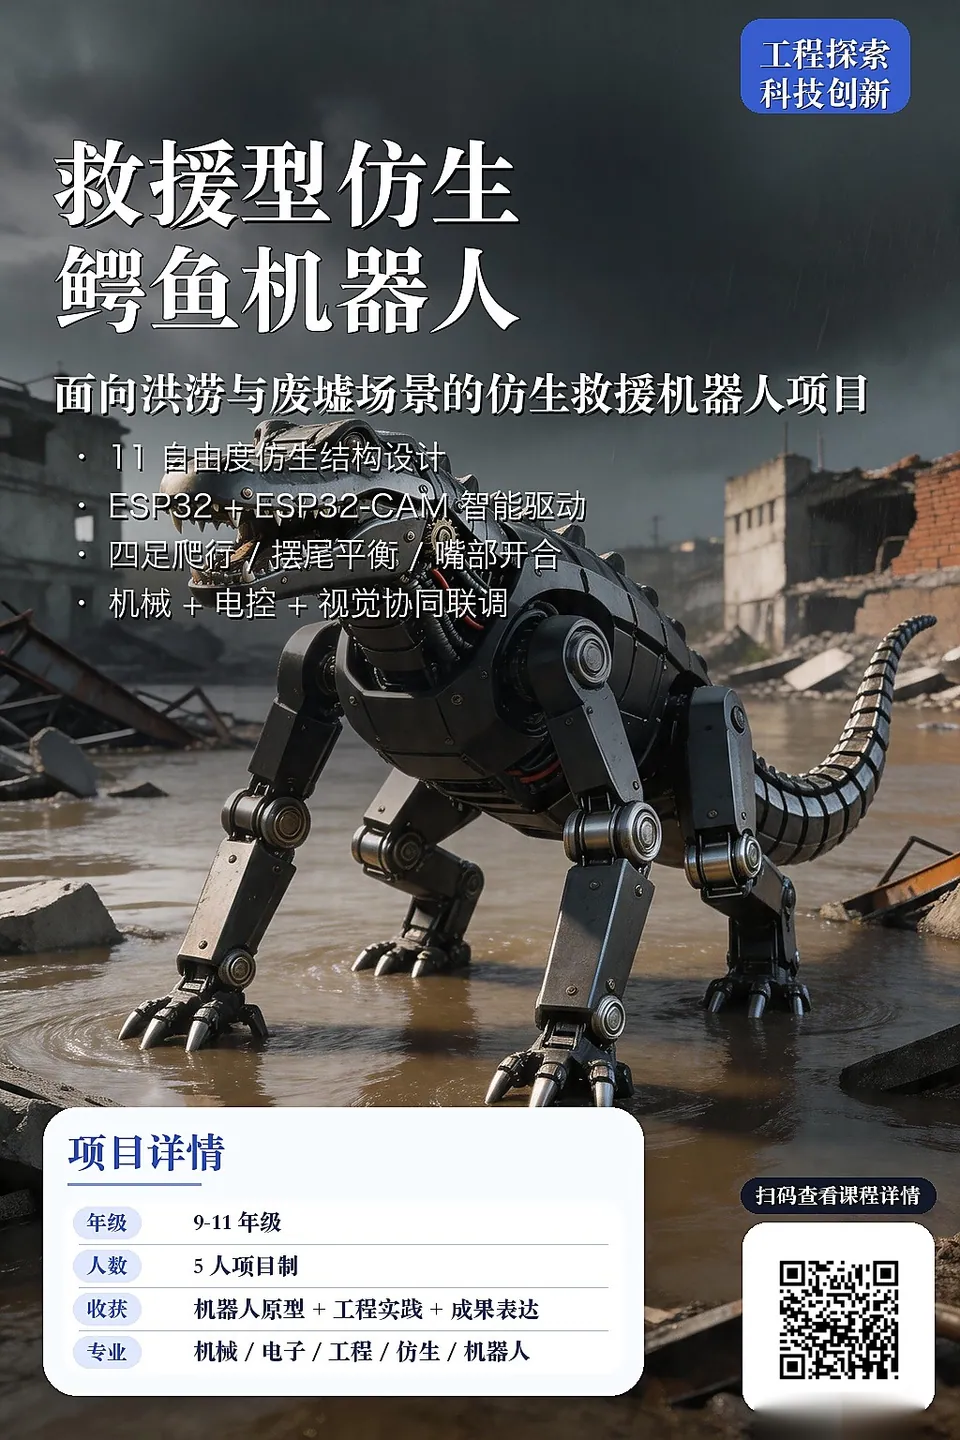
从结构理解、建模与装配开始,逐步完成驱动接线、视觉探测接入和整机联调。
一台可完成基础爬行、摆尾与目标识别演示的救援型仿生鳄鱼机器人原型。
喜欢机器人、机械结构和真实动手调试,希望做出可展示作品的学生。
不是单点拼装,而是机械、电子、控制与视觉四条链路同时打通。
传统救援设备在泥泞、浅水域、废墟缝隙等场景中常受限于地形和机动方式,而仿生鳄鱼天然适合低重心、贴地、越障和狭窄空间通行。
这门课不把机器人当作单一拼装玩具,而是把机械结构、电控驱动、视觉感知和系统联调放进同一个完整工程任务里,让学生看到一个真实项目如何被一步步做成。
课程按“先搭起来,再调起来,最后跑完整流程”的节奏推进。
理解救援场景需求、鳄鱼仿生逻辑和 11 自由度结构,拆解整机模块并确定方案。
阶段成果 · 完成项目分工与结构草图
完成关键结构件建模、打印准备与装配,处理四肢、尾部、嘴部等核心机构。
阶段成果 · 机械骨架装配完成
完成 ESP32、舵机、电源与扩展板接线,搭建基础动作控制与单元调试。
阶段成果 · 实现基础爬行和摆尾动作
接入 ESP32-CAM 与目标识别逻辑,完成视觉、控制与运动协同。
阶段成果 · 实现基础探测与避障演示
联调整机稳定性,完成目标识别、靠近、抓取/传递的完整演示与成果讲解。
阶段成果 · 完成可展示的机器人原型与项目说明
7-11 年级
5 人小班
5 天项目制
机械 / 电子 / 工程 / 仿生 / 机器人
17800 元
深圳
一台具备基础爬行、摆尾、嘴部开合与视觉探测演示能力的仿生鳄鱼机器人原型。
学生能讲清楚结构为什么这样设计,电控与传感器如何协同,动作为什么能稳定执行。
把机械、电子、控制与视觉感知放进同一个项目里理解。
形成成果展示材料和项目说明,而不是只有一个“会动的玩具”。
它确实比单一拼装项目更完整,但课程会按项目制节奏推进,重点是让学生理解工程闭环,而不是要求一开始就具备专业背景。
能看到可演示的仿生鳄鱼机器人原型,以及清晰的项目说明和过程表达。
它是典型的软硬结合项目,机械结构、电控驱动、视觉感知和系统联调都会覆盖。
当前排期为 6 月 29 日-7 月 3 日,以及 8 月 3 日-8 月 7 日,均在深圳开班。
COURSE PLAN · PDF
包含课程目标、项目安排及成果说明。PDF · 313 KB · 文件归档于 2026-09-19
计划书中的班期与名额请联系老师确认。
LET’S BUILD SOMETHING
课程安排、学习基础和项目方向,欢迎与老师进一步沟通。
开班时间及名额以老师确认为准。