Day 1
结构认识与方案设计 / 6h / 认识四足机器人的机身、腿部和关节结构,明确比例、重心和安装逻辑,完成整机方案。 / 完成结构草图与设计方案
机器人与嵌入式 · 嵌入式机械与电子趣味
四足行走的陪伴型装置,结合结构建模、舵机控制、无线遥控和基础视觉追踪。
这个项目的吸引力很直接,学生能做出一台真正能动、能跟随、能互动的电子宠物。
课程全程围绕同一个实物项目推进。前半段先把机器人“搭起来”,后半段再把机器人“调起来”,最终让孩子看到一个完整闭环:从图纸和零件,到装配和接线,再到站立、行走、跟随展示。
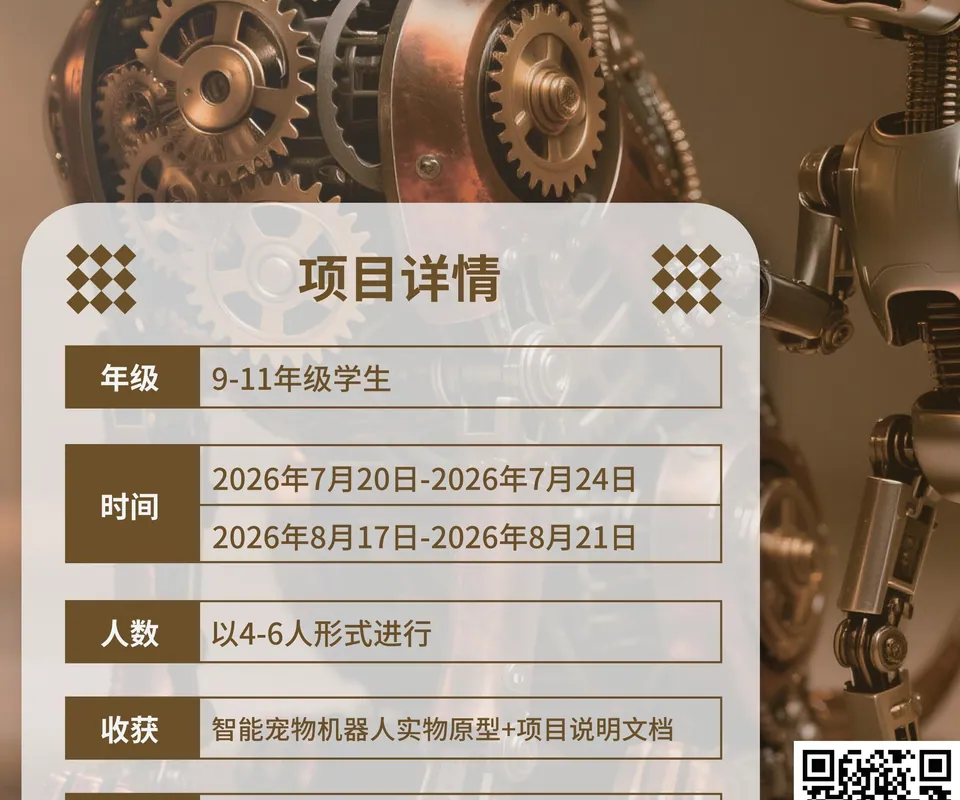
可行走四足机器人原型 + 项目说明文档
喜欢机器人,想看看一只四足机器人是怎么从零做出来的。
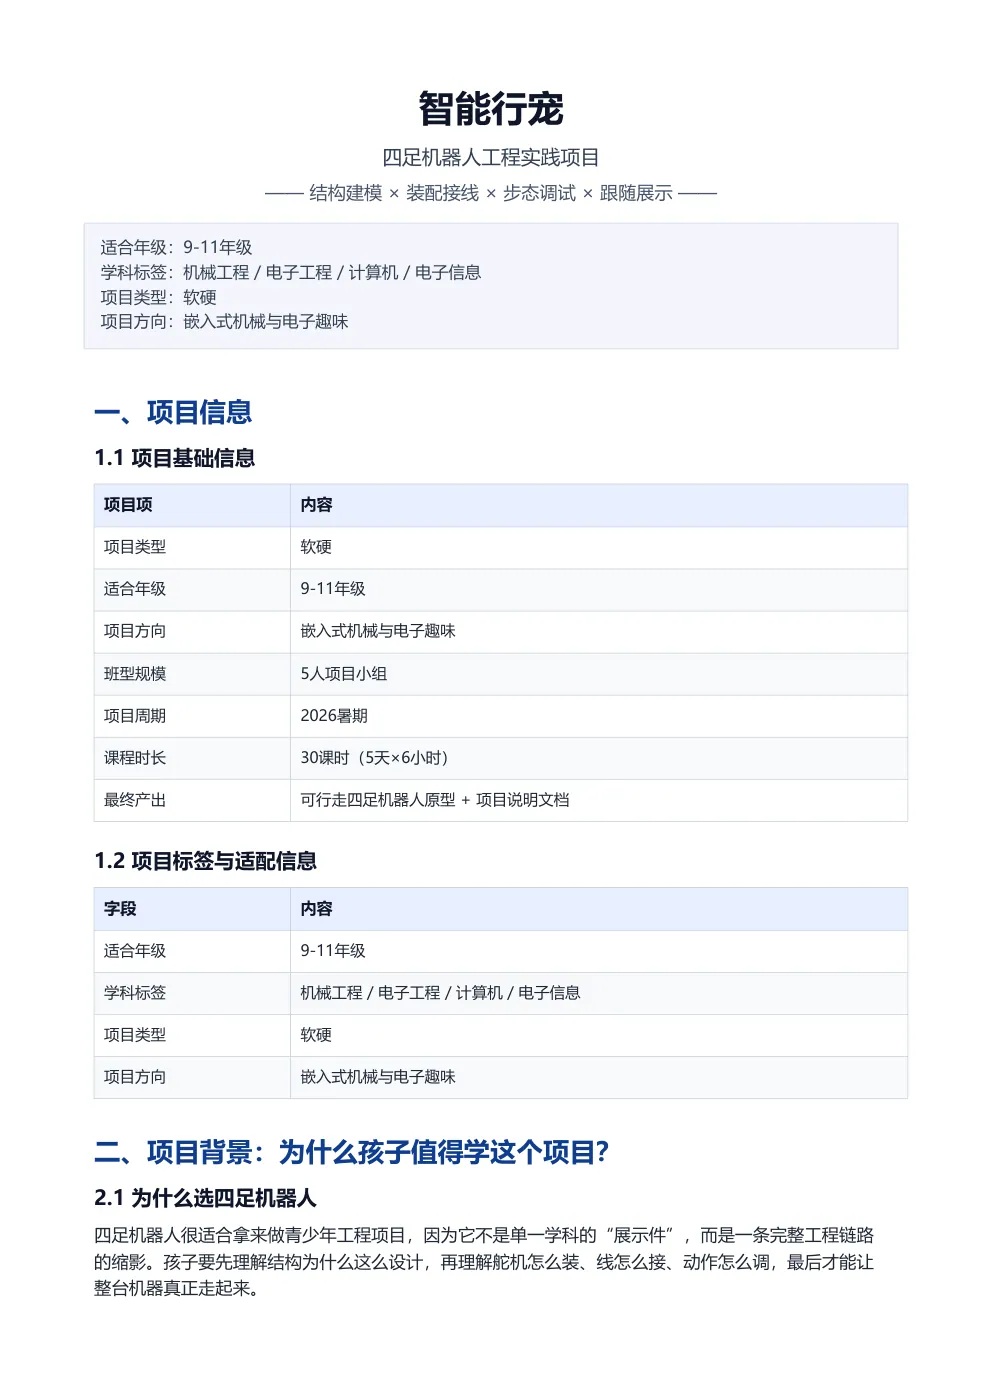
四足机器人很适合拿来做青少年工程项目,因为它不是单一学科的“展示件”,而是一条完整工程链路的缩影。孩子要先理解结构为什么这么设计,再理解舵机怎么装、线怎么接、动作怎么调,最后才能让整…
四足机器人很适合拿来做青少年工程项目,因为它不是单一学科的“展示件”,而是一条完整工程链路的缩影。孩子要先理解结构为什么这么设计,再理解舵机怎么装、线怎么接、动作怎么调,最后才能让整台机器真正走起来。
这类项目的价值不在“做得像”,而在“做得成”。孩子不是只看一个成品视频,也不是只完成某一个零散模块,而是要把机械、电子和控制真正连起来,看到一个能站、能走、能转向的实物结果。
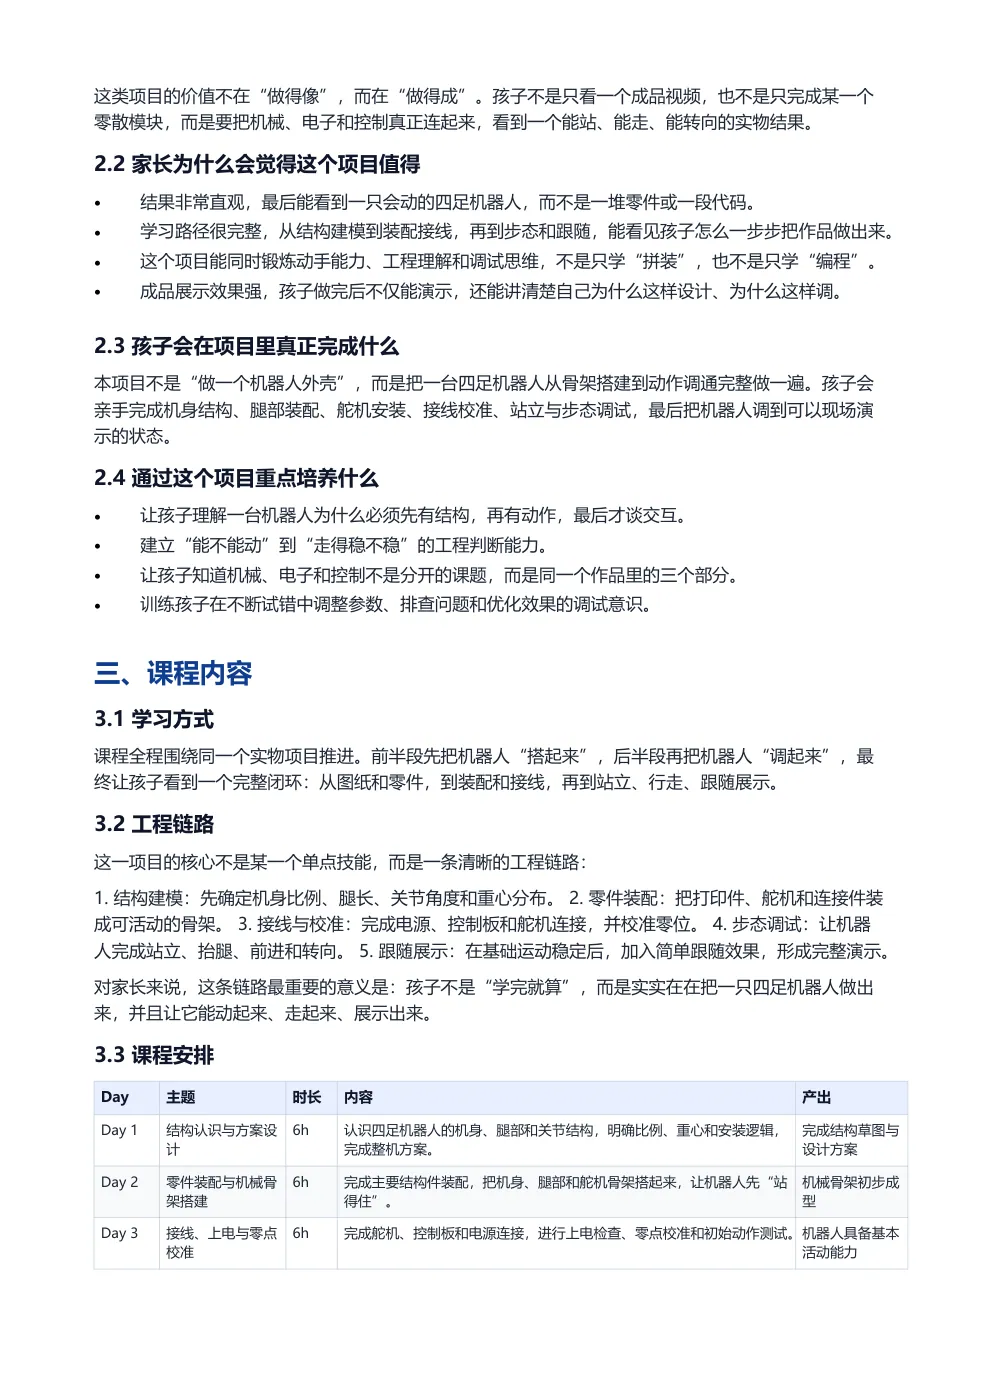
课程全程围绕同一个实物项目推进。前半段先把机器人“搭起来”,后半段再把机器人“调起来”,最终让孩子看到一个完整闭环:从图纸和零件,到装配和接线,再到站立、行走、跟随展示。
认识四足机器人的机身、腿部和关节结构,明确比例、重心和安装逻辑,完成整机方案。
阶段成果 · 完成结构草图与设计方案
完成主要结构件装配,把机身、腿部和舵机骨架搭起来,让机器人先“站得住”。
阶段成果 · 机械骨架初步成型
完成舵机、控制板和电源连接,进行上电检查、零点校准和初始动作测试。
阶段成果 · 机器人具备基本活动能力
调整站立、抬腿、前进、转向等动作,加入基础跟随效果,提升稳定性。
阶段成果 · 实现基础步态与跟随展示
完成细节修整、动作优化和展示讲解,整理项目说明文档。
阶段成果 · 可行走四足机器人原型 + 项目说明文档
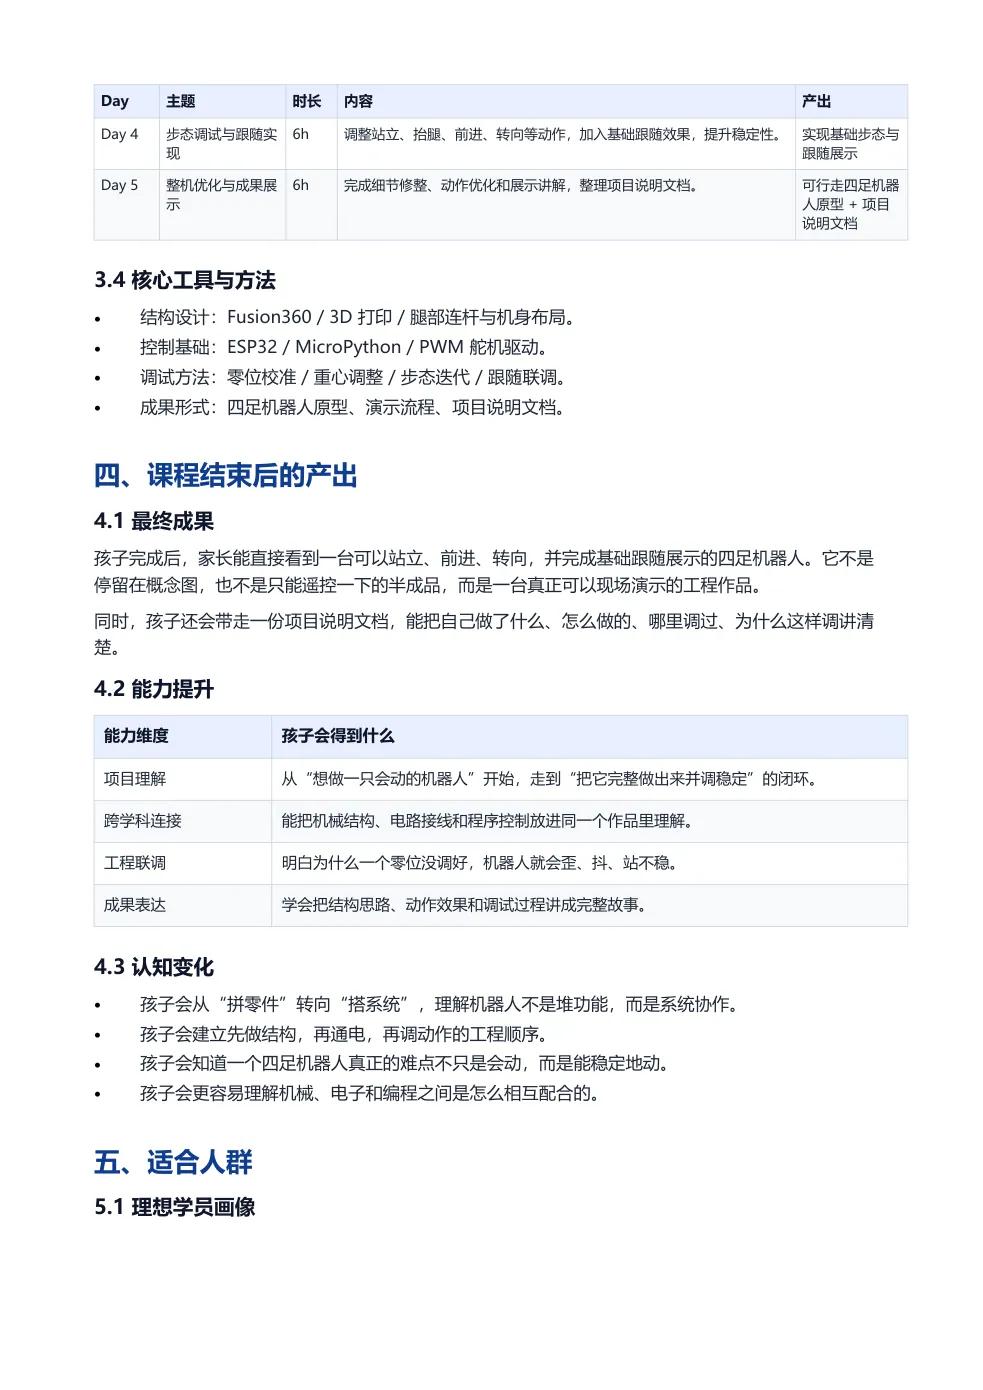
| Day | 主题 | 时长 | 内容 | 产出 | | --- | --- | --- | --- | --- | | Day 1 | 结构认识与方案设计 | 6h | 认识四足机器人的机身、腿部和关节结构,明确比例、重心和安装逻辑,…
结构认识与方案设计 / 6h / 认识四足机器人的机身、腿部和关节结构,明确比例、重心和安装逻辑,完成整机方案。 / 完成结构草图与设计方案
零件装配与机械骨架搭建 / 6h / 完成主要结构件装配,把机身、腿部和舵机骨架搭起来,让机器人先“站得住”。 / 机械骨架初步成型
接线、上电与零点校准 / 6h / 完成舵机、控制板和电源连接,进行上电检查、零点校准和初始动作测试。 / 机器人具备基本活动能力
步态调试与跟随实现 / 6h / 调整站立、抬腿、前进、转向等动作,加入基础跟随效果,提升稳定性。 / 实现基础步态与跟随展示
从“想做一只会动的机器人”开始,走到“把它完整做出来并调稳定”的闭环。
能把机械结构、电路接线和程序控制放进同一个作品里理解。
明白为什么一个零位没调好,机器人就会歪、抖、站不稳。
学会把结构思路、动作效果和调试过程讲成完整故事。
零基础可以参加。孩子只要愿意动手、愿意试错,课程就能带着他把机器人一步步做出来。
能看到一台可以站立、前进、转向并做基础跟随展示的四足机器人,还有一份说明清楚的项目文档。
它不是走马观花的体验课,而是完整做出一台能演示的四足机器人。
可以。这个项目很适合后面继续加动作、调稳定性、优化外观,往更完整的作品方向升级。
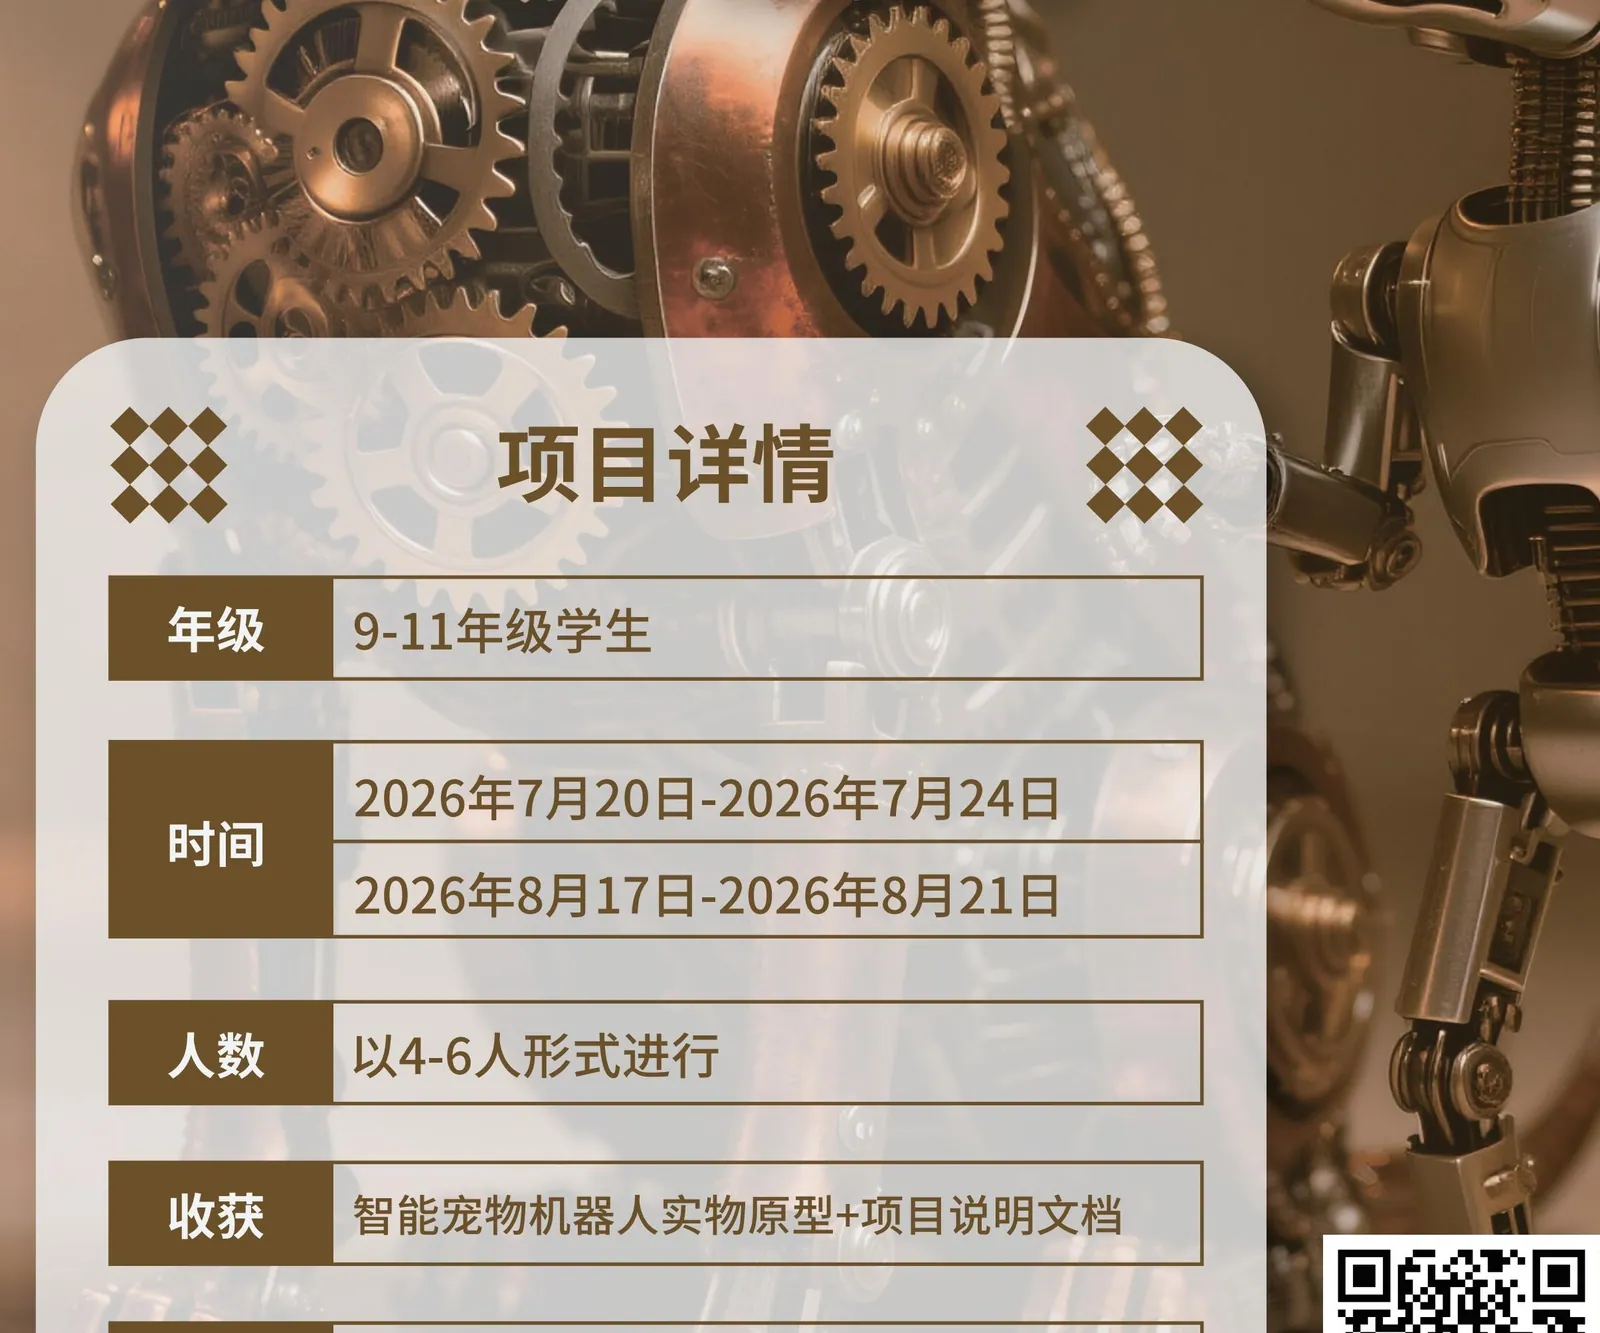
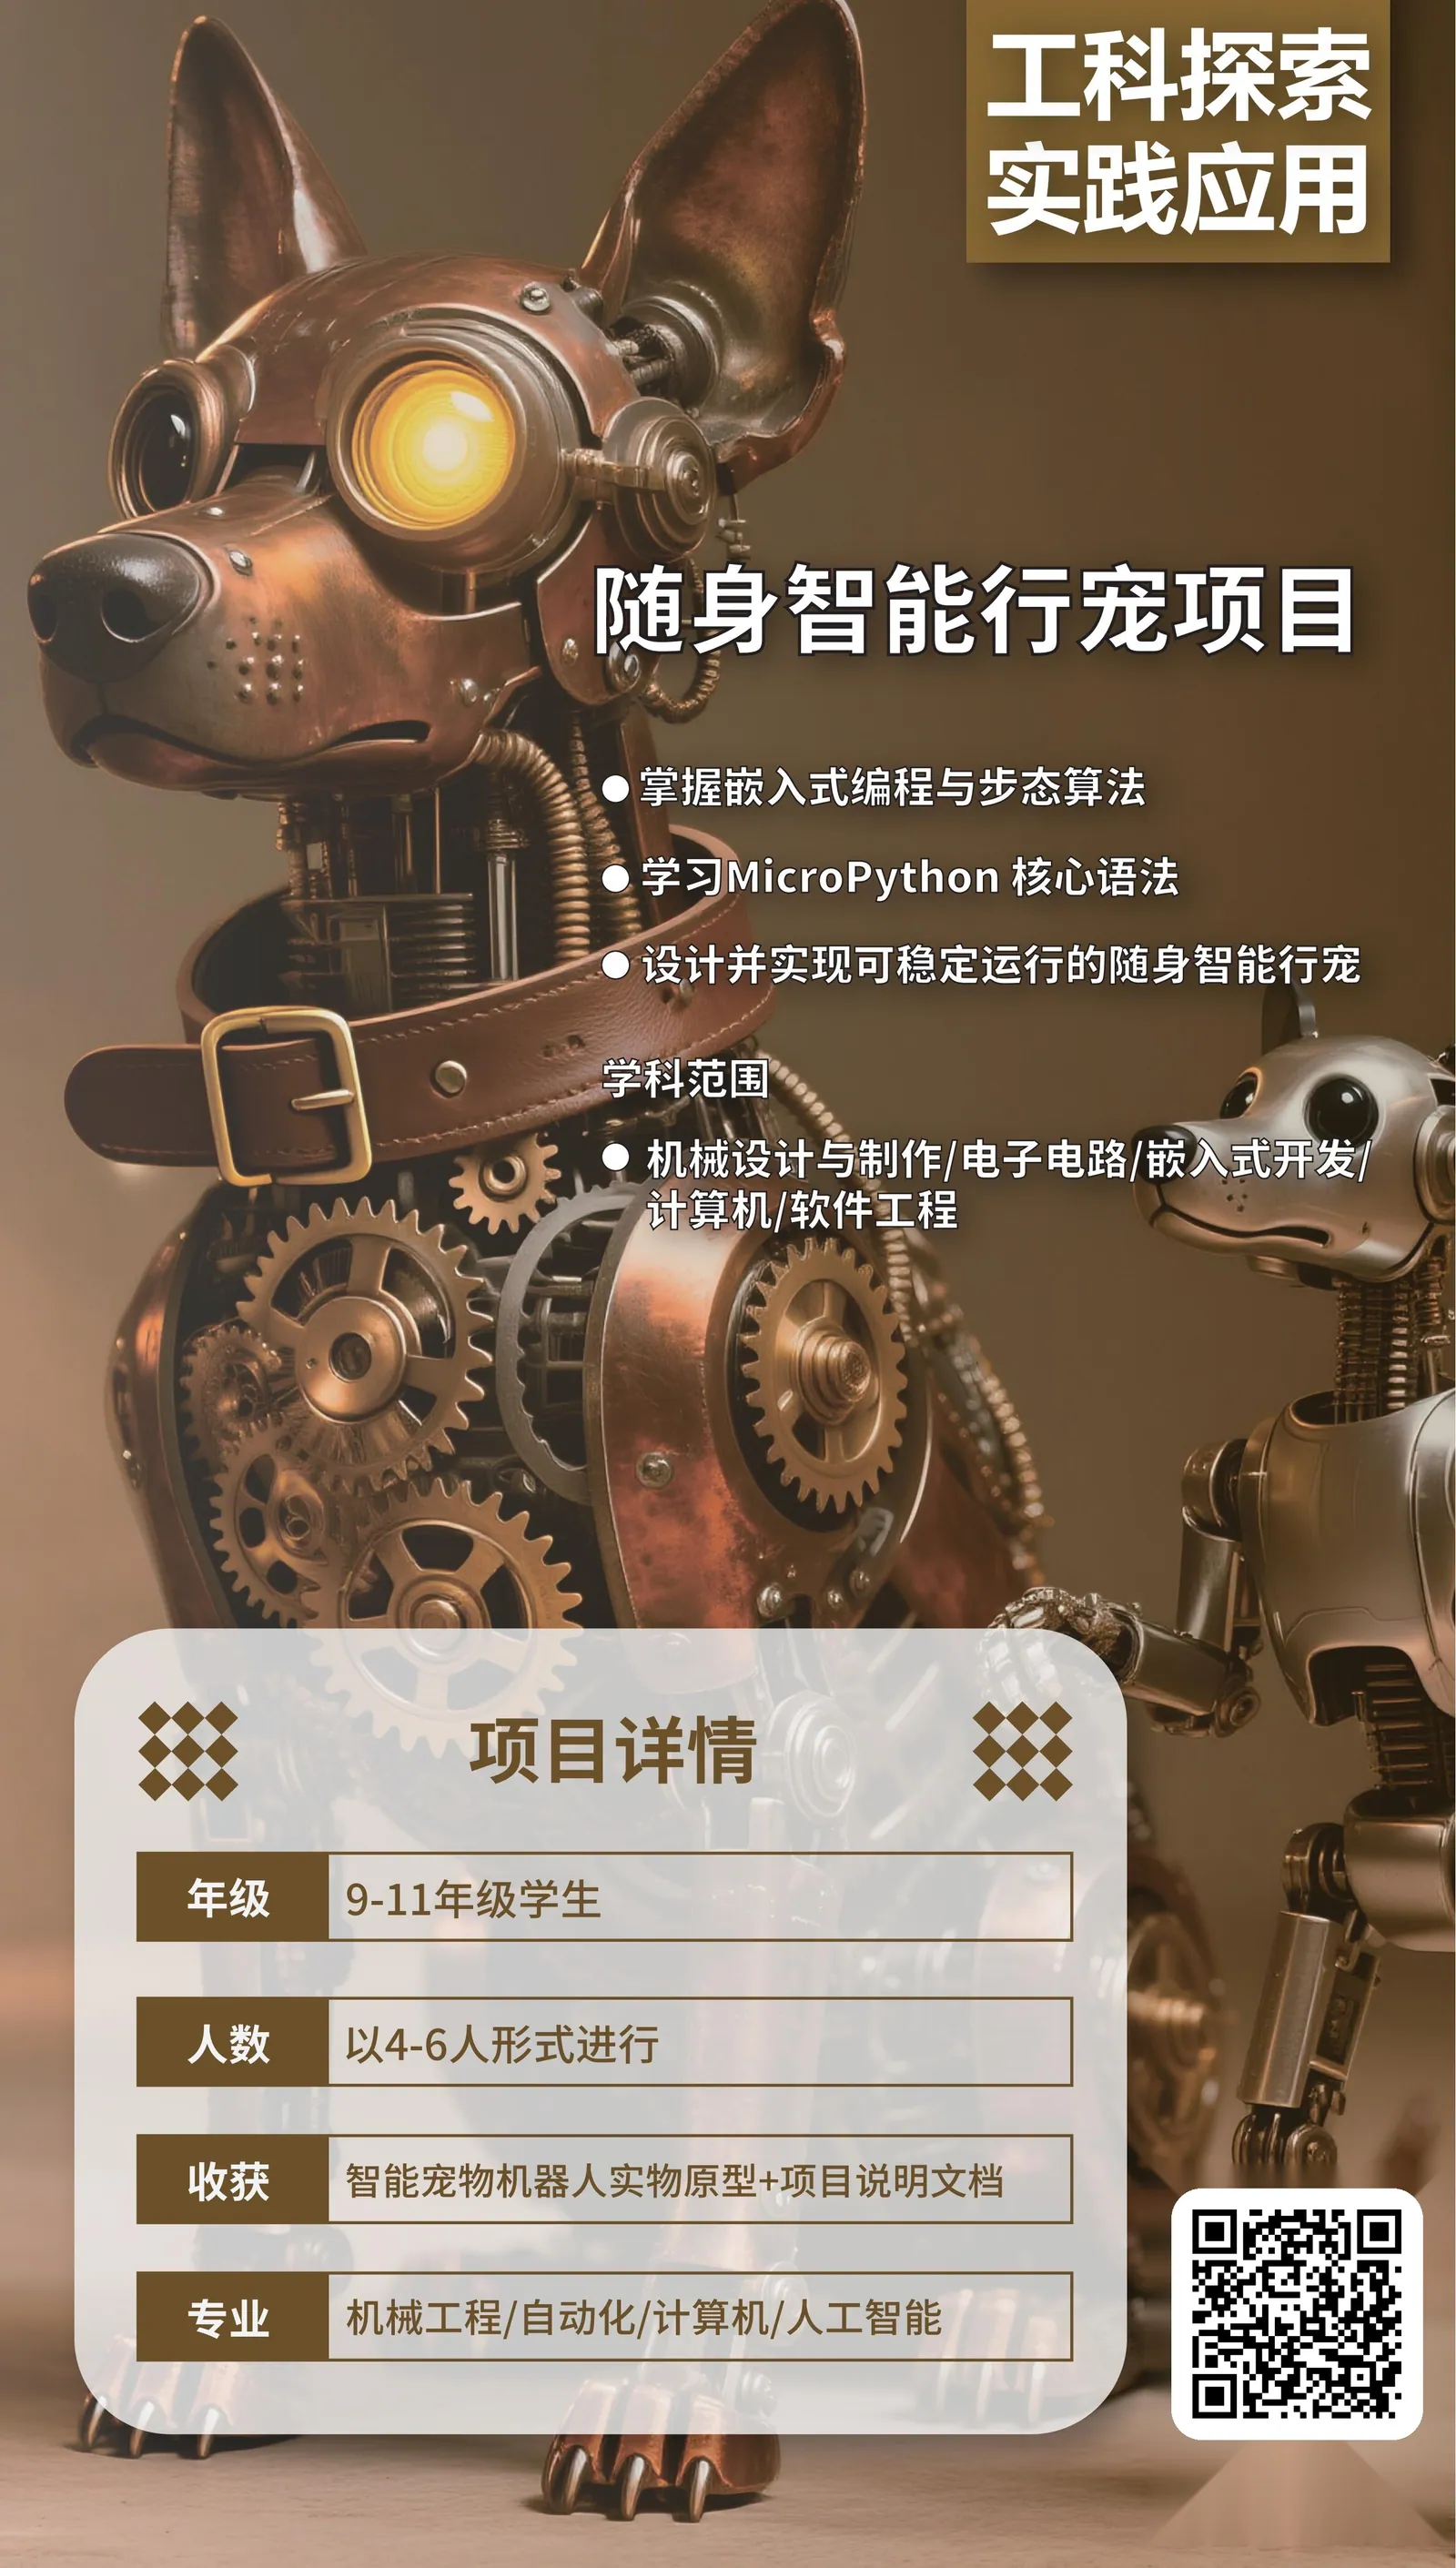
COURSE PLAN · PDF
包含课程目标、项目安排及成果说明。PDF · 268 KB · 文件归档于 2026-09-19
计划书中的班期与名额请联系老师确认。
LET’S BUILD SOMETHING
课程安排、学习基础和项目方向,欢迎与老师进一步沟通。
开班时间及名额以老师确认为准。